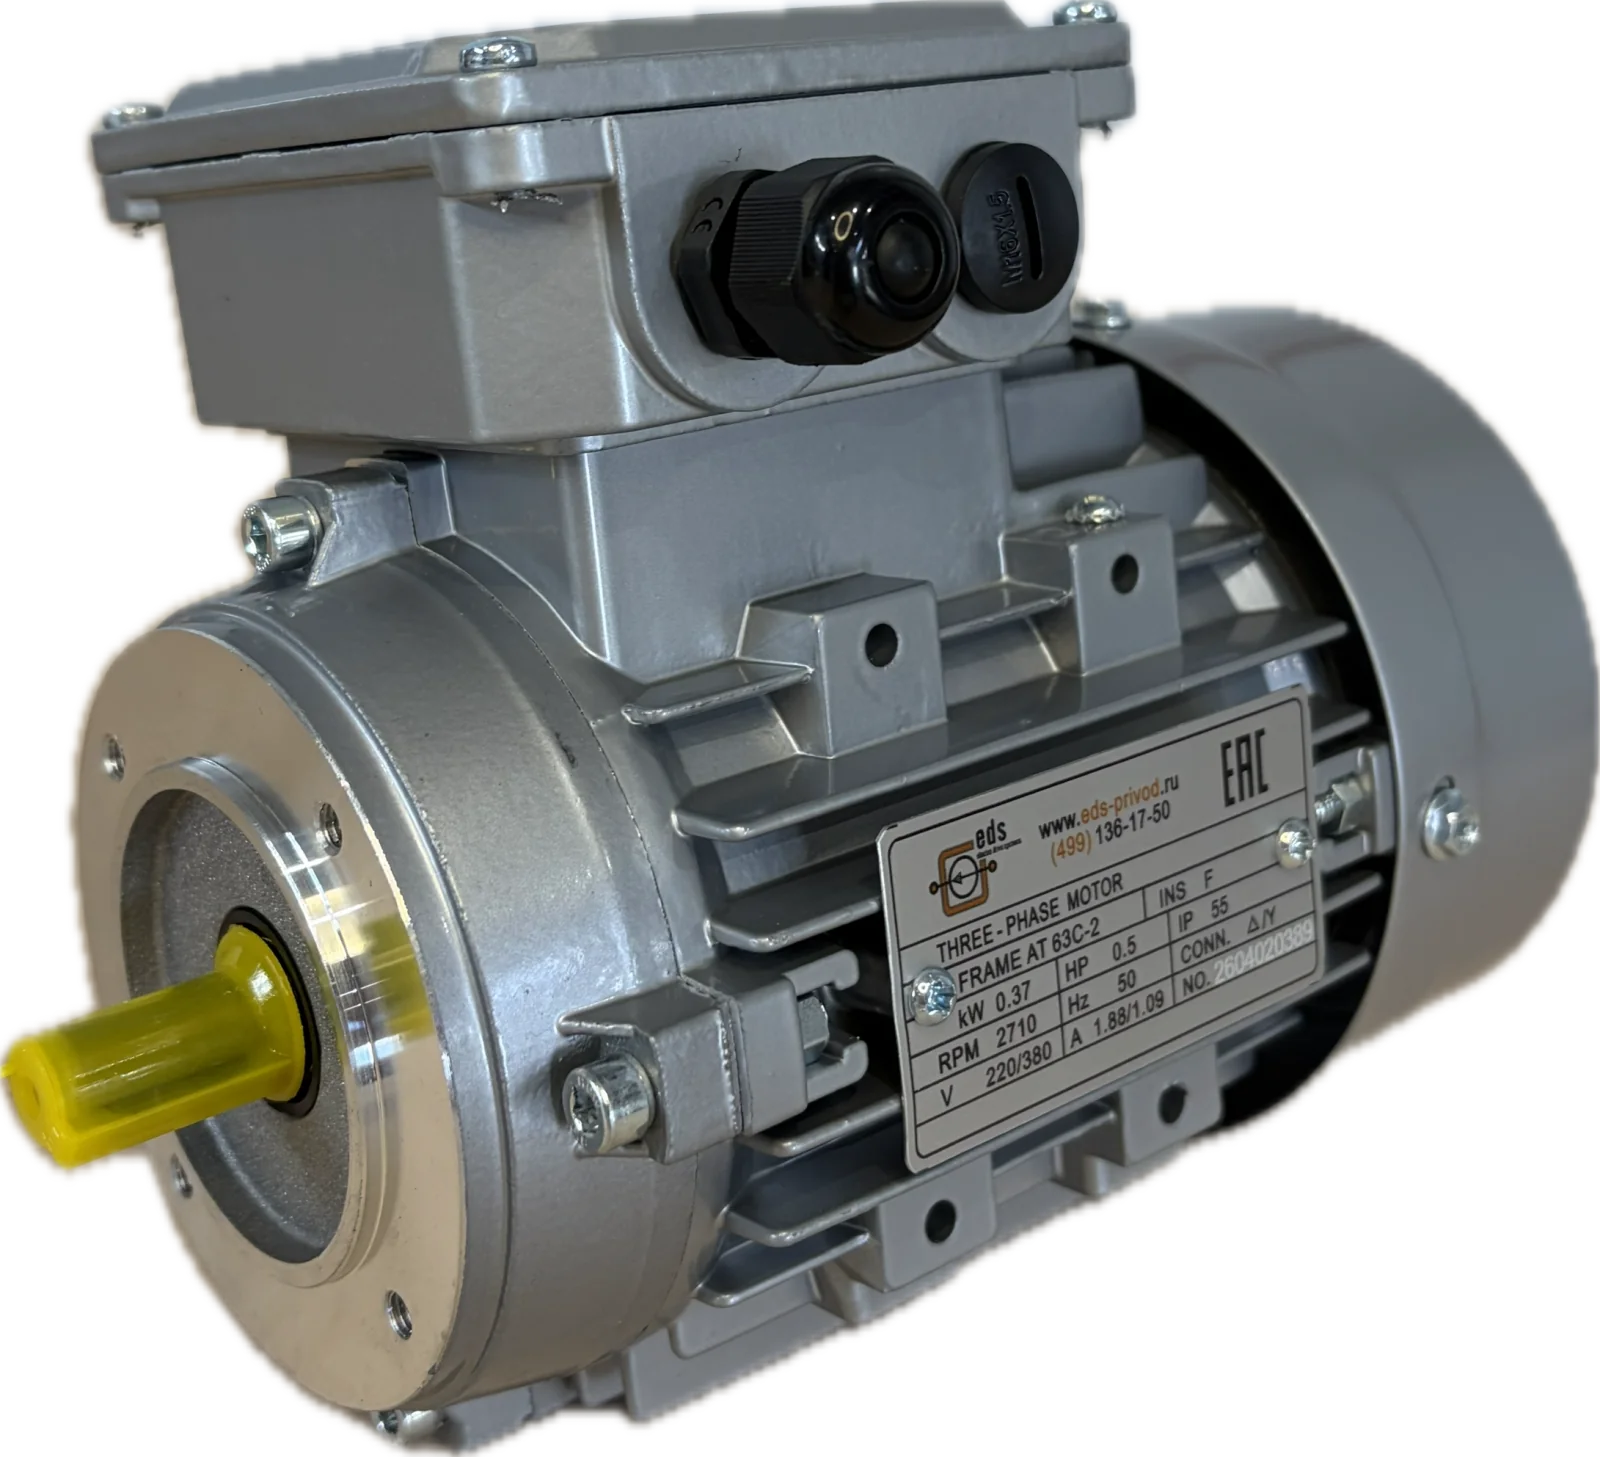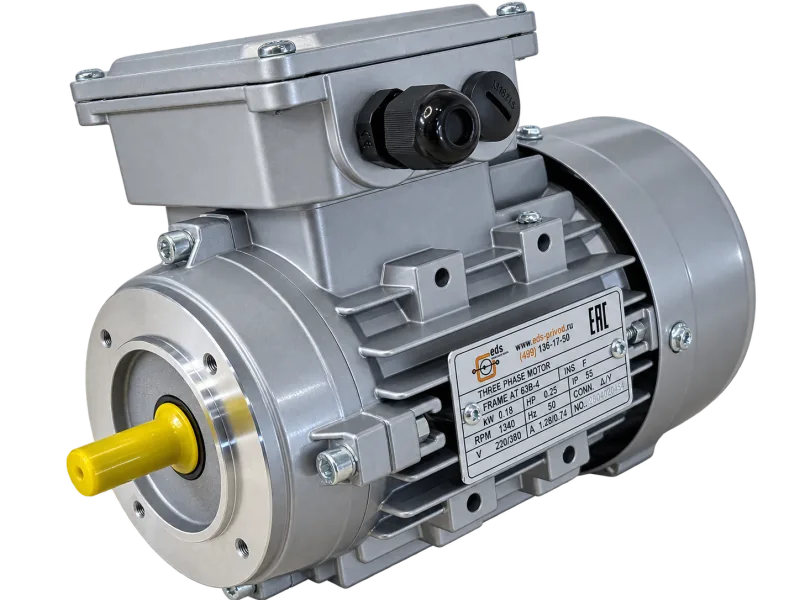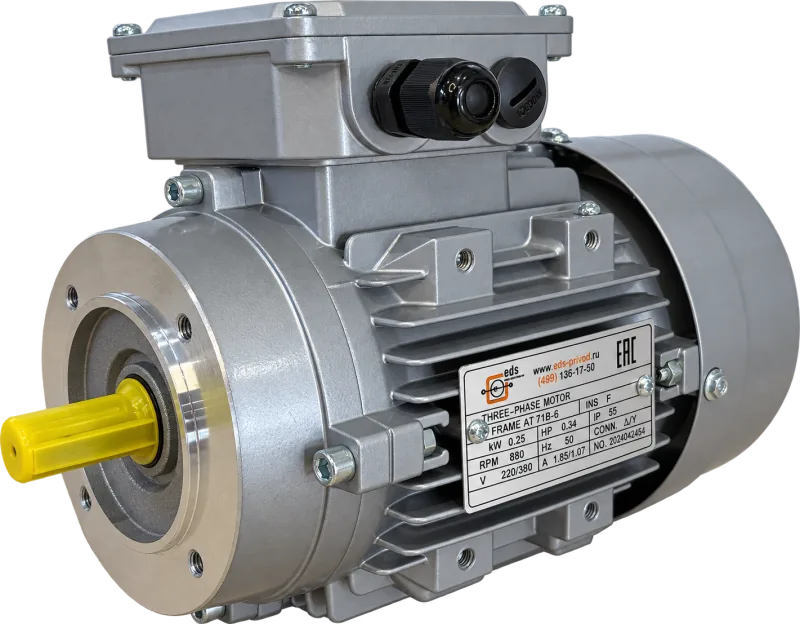



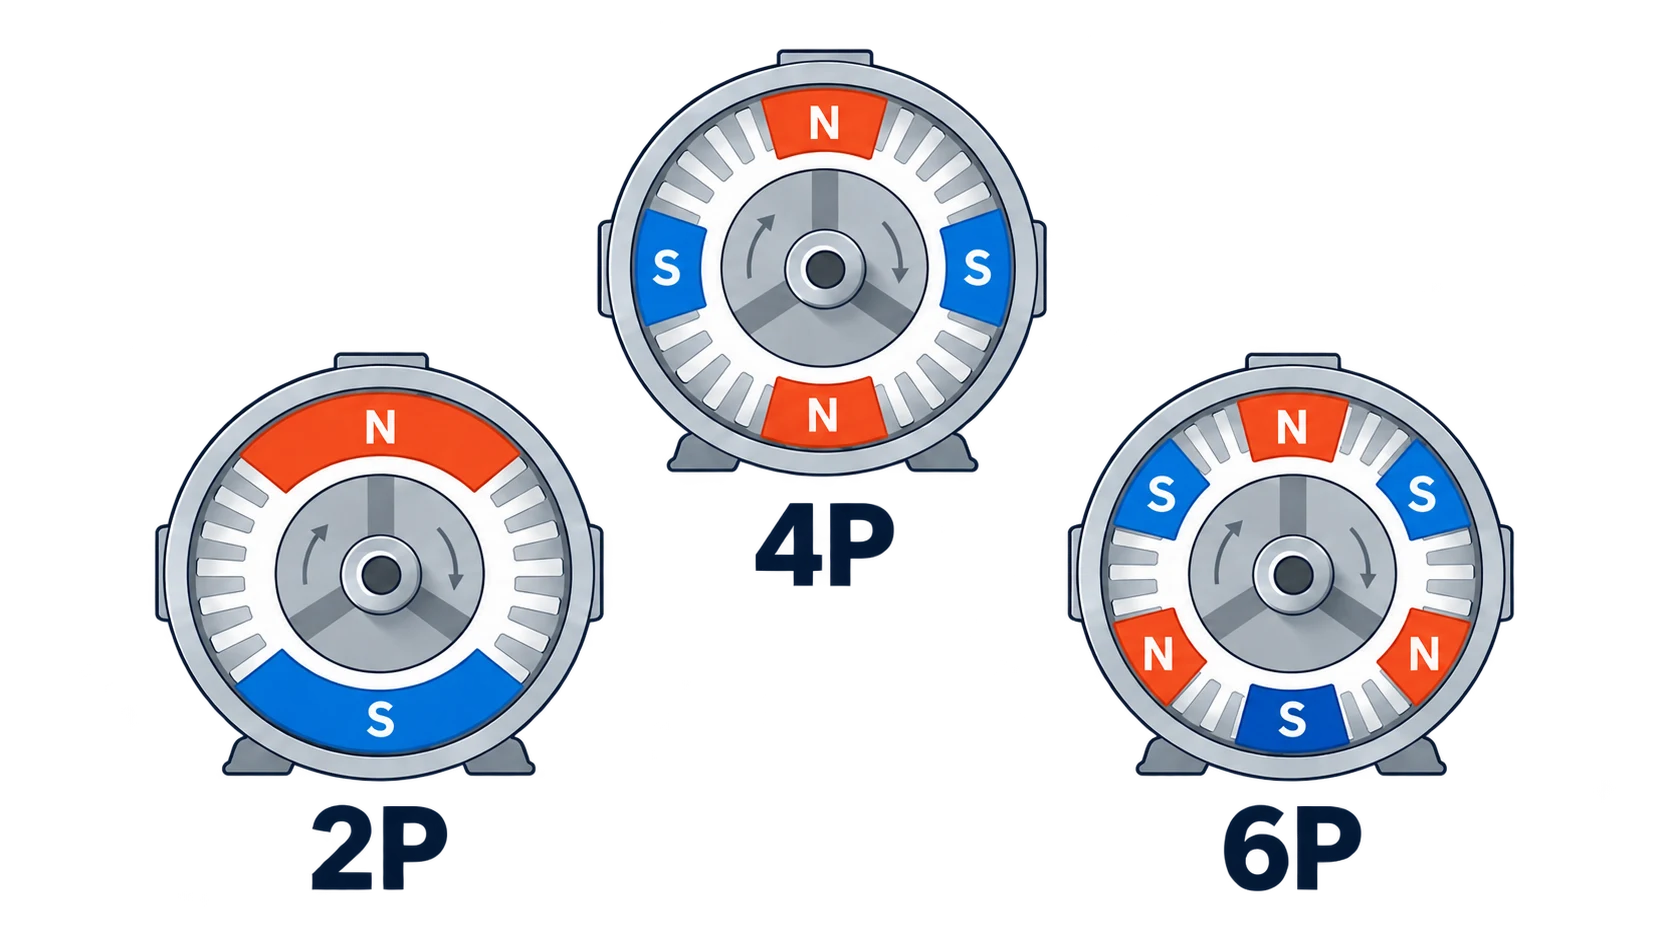
Число полюсов — одна из характеристик, определяющих скорость асинхронного электродвигателя. В общепромышленных сериях встречаются не только исполнения 2P, 4P и 6P, но и 8-полюсные, а также более многополюсные машины.
В каталоге ЭДС-ПРИВОД представлены двигатели 2P, 4P и 6P, поэтому именно на них сделаем основной акцент. При этом для полноты разберём также 8-полюсное исполнение.
Что такое полюса электродвигателя
Чтобы понять обозначения 2P, 4P и 6P, сначала нужно разобраться, что в электродвигателе называют полюсами.
В трёхфазном асинхронном двигателе обмотки статора при подключении к сети создают вращающееся магнитное поле. В этом поле формируются чередующиеся магнитные полюса — условно северные N и южные S.
Именно то, как расположены и соединены обмотки статора, определяет, сколько магнитных полюсов будет сформировано в машине. Проще говоря, схема обмотки напрямую влияет на полюсность двигателя.
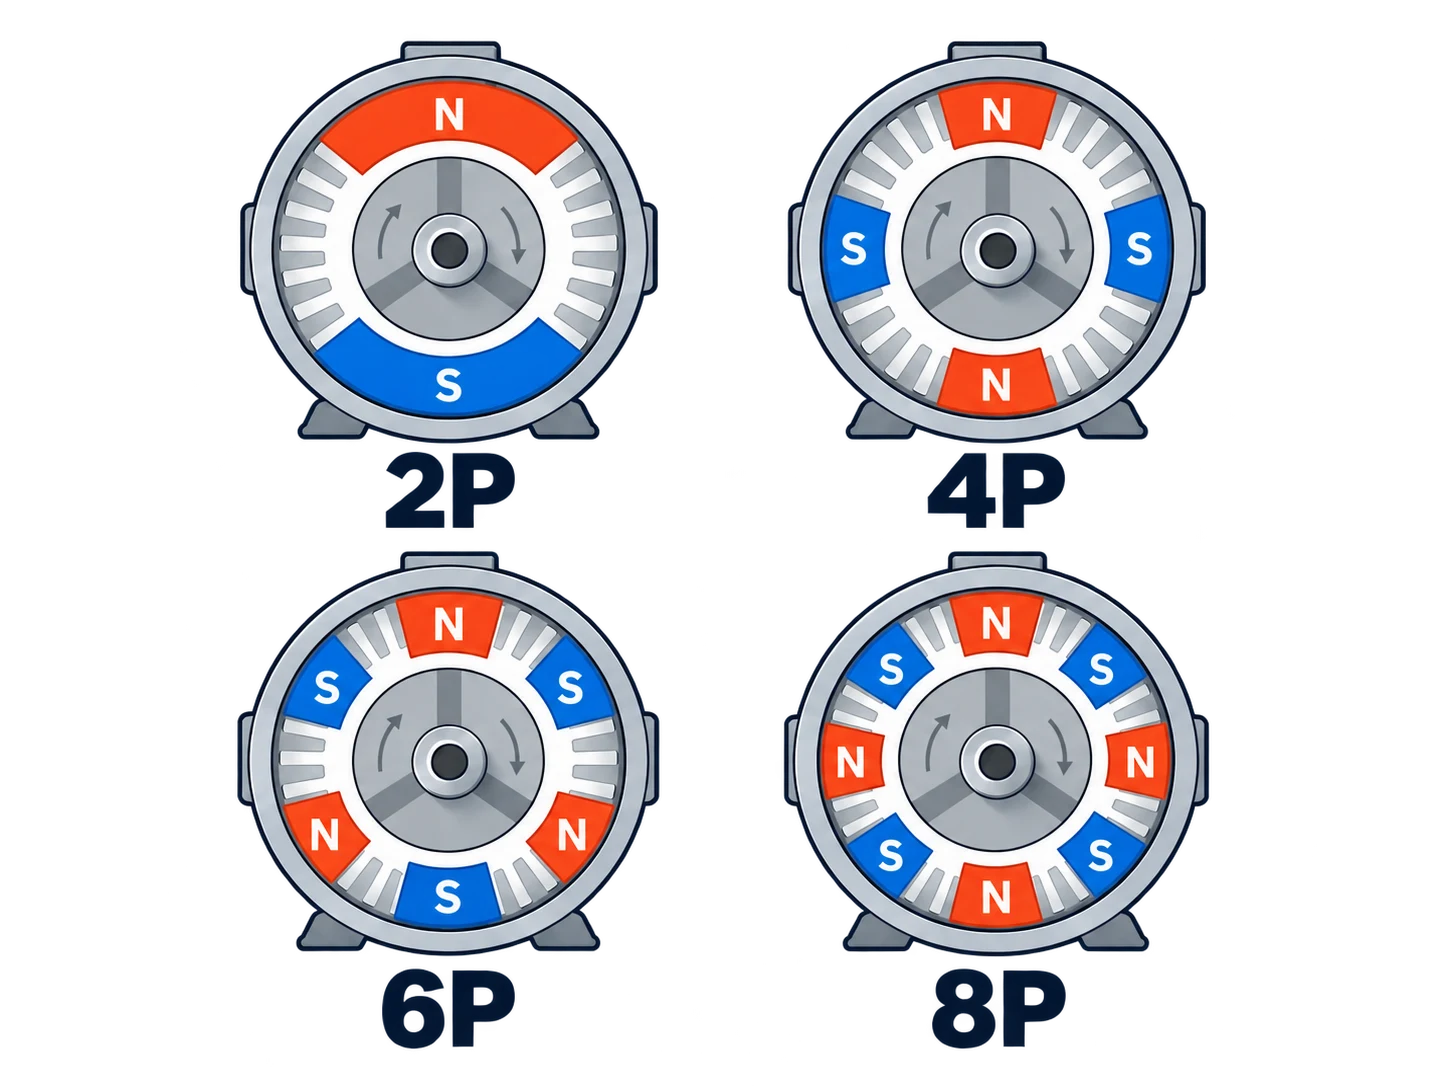
Минимально возможное число полюсов — два: один северный и один южный. Далее количество увеличивается парами: 2, 4, 6, 8 и далее.
Что означает маркировка 2P, 4P, 6P и 8P
Буква P происходит от английского poles — «полюса».
Поэтому обозначения 2P, 4P, 6P и 8P показывают количество магнитных полюсов двигателя.
| Обозначение | Число полюсов | Число пар полюсов |
|---|---|---|
| 2P | 2 | 1 |
| 4P | 4 | 2 |
| 6P | 6 | 3 |
| 8P | 8 | 4 |
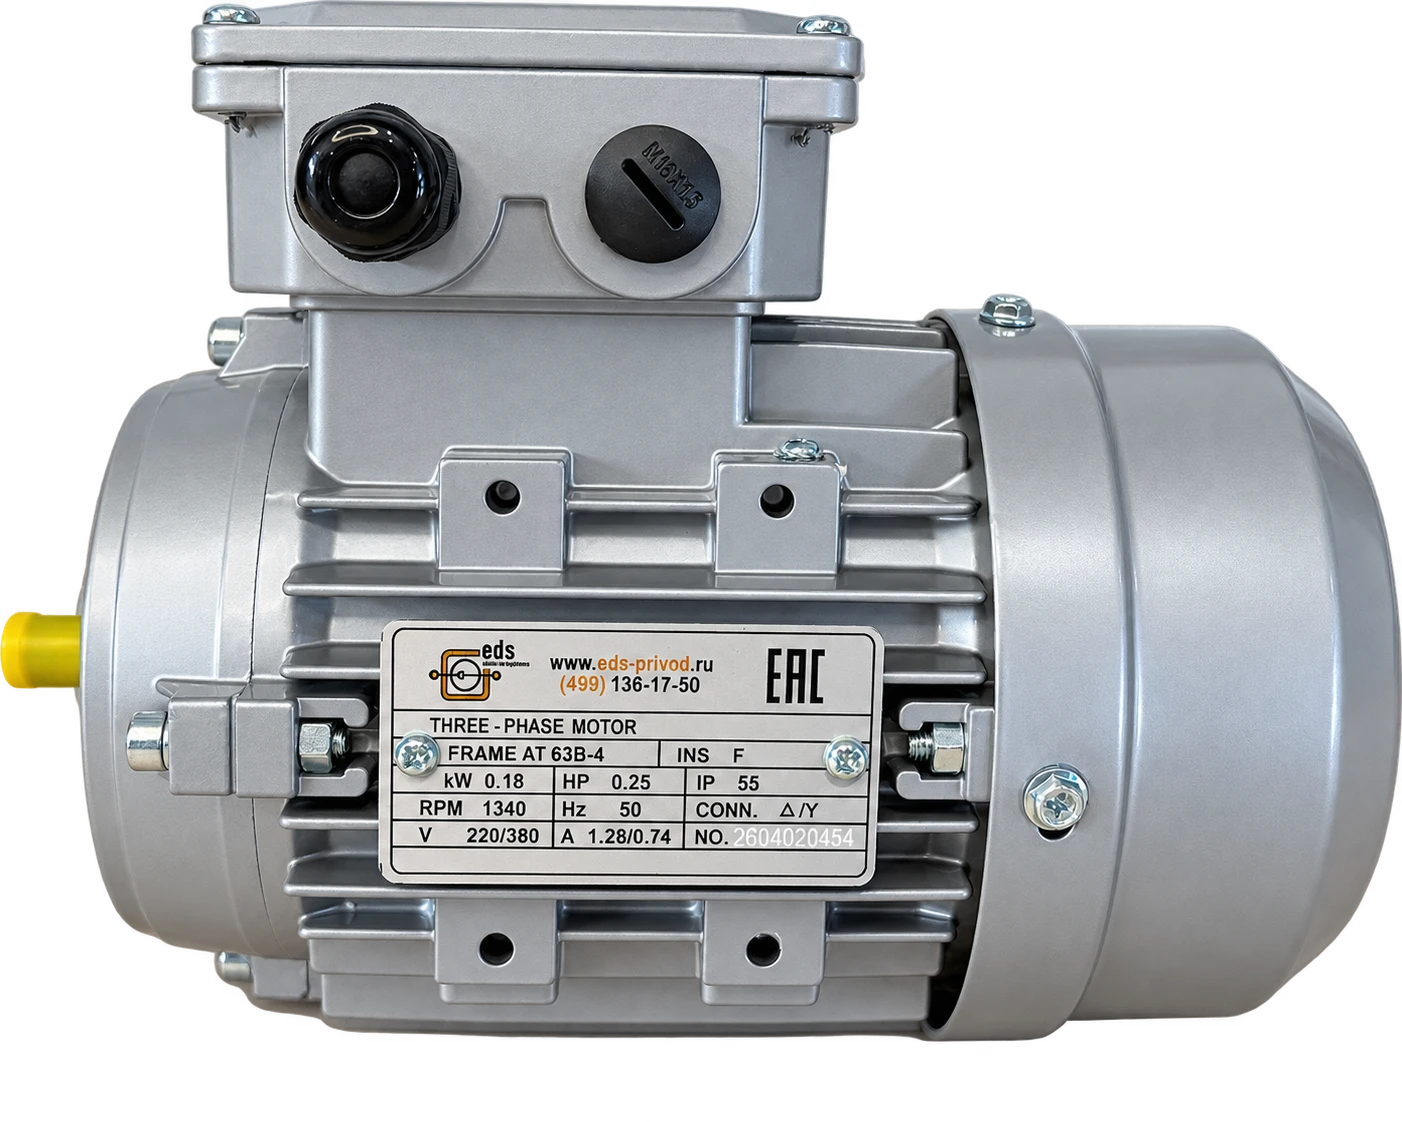
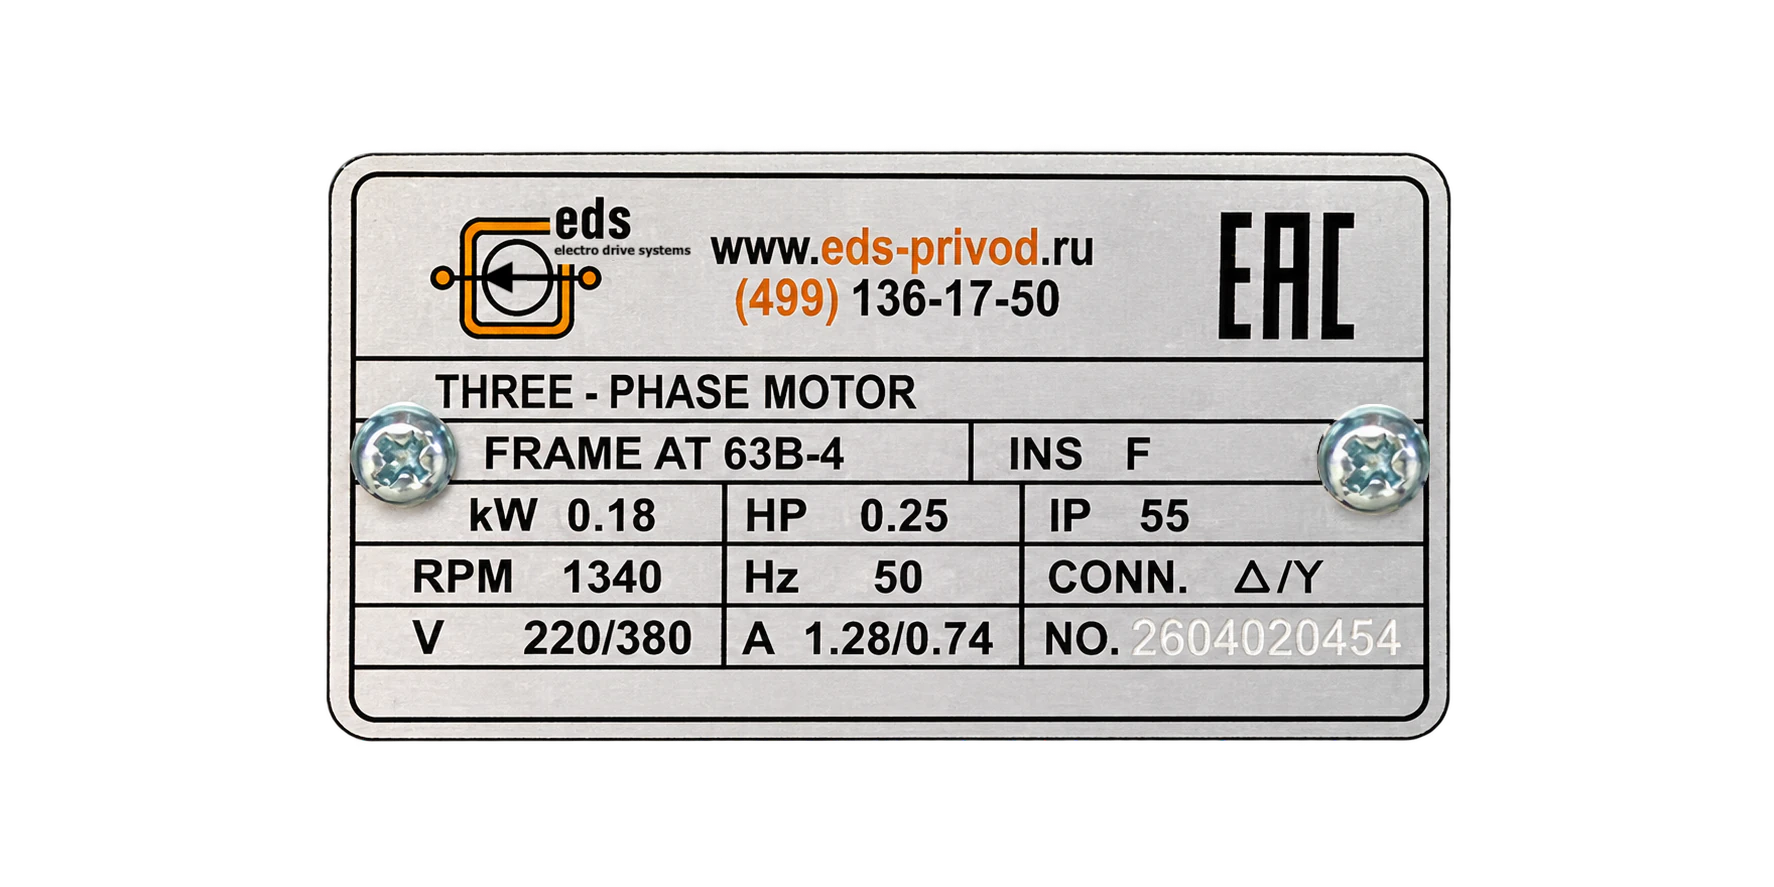
В обозначении конкретного двигателя буква P может отсутствовать. Например, в маркировке AT 63B-4 последняя цифра 4 указывает на четырёхполюсное исполнение.
Почему количество полюсов влияет на обороты
При питании статора трёхфазным переменным током создаваемое им магнитное поле вращается вокруг ротора.
Чем больше полюсов при одной и той же частоте питания, тем медленнее вращается это магнитное поле.
Скорость вращения магнитного поля называется синхронной скоростью.
Синхронная скорость при 50 Гц
| Полюсность | Синхронная скорость |
|---|---|
| 2P | 3000 об/мин |
| 4P | 1500 об/мин |
| 6P | 1000 об/мин |
| 8P | 750 об/мин |
По этой же формуле можно рассчитать скорость и более многополюсных машин. Например, для 10P при 50 Гц она составит 600 об/мин, а для 12P — 500 об/мин.
Из формулы видно и другое: скорость зависит не только от полюсности, но и от частоты питания. Именно поэтому частотный преобразователь позволяет изменять скорость двигателя, изменяя частоту питающего напряжения.
Почему на валу у 4P не ровно 1500 об/мин
Значения 3000, 1500, 1000 и 750 об/мин относятся к скорости вращающегося магнитного поля, а не непосредственно к скорости ротора асинхронного двигателя.
Ротор следует за этим полем, но вращается несколько медленнее. Разница между синхронной скоростью магнитного поля и фактической скоростью ротора называется скольжением. Для асинхронного двигателя эта разница необходима для создания электромагнитного момента.
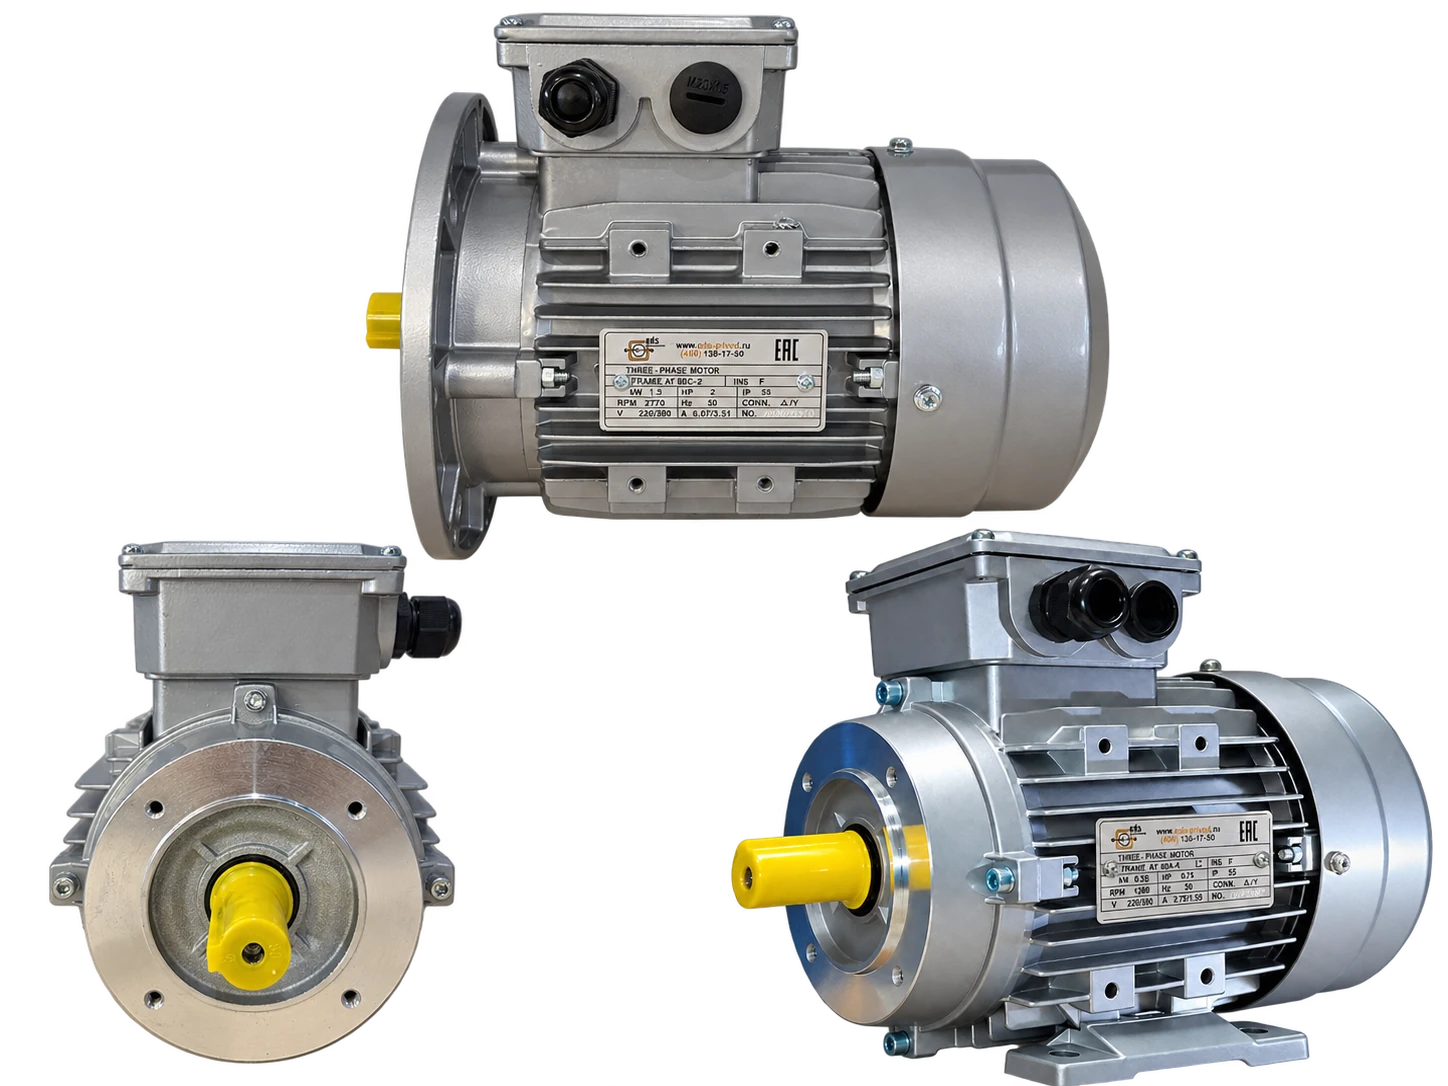
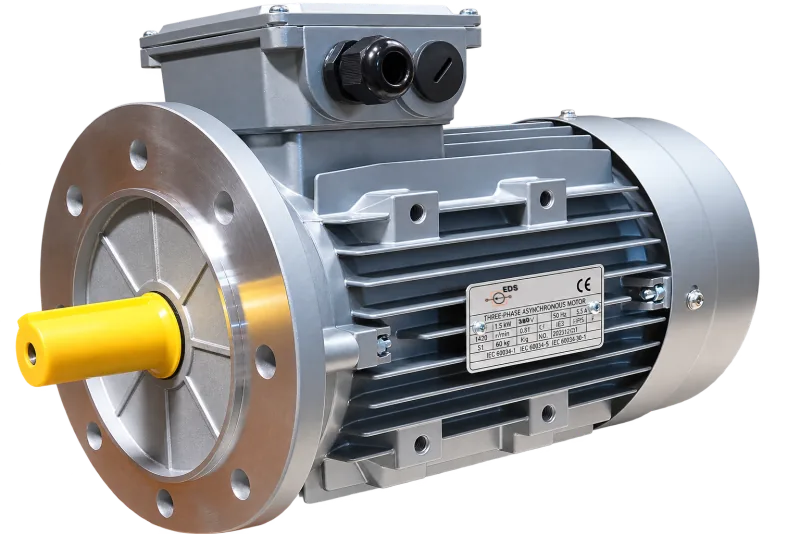
Хороший пример — двигатель AT 63B-4. Для четырёхполюсной машины при 50 Гц синхронная скорость составляет 1500 об/мин, а на шильдике указано 1340 RPM. То есть 1500 об/мин — это скорость поля, а 1340 об/мин — номинальная скорость ротора конкретного двигателя.
Как полюсность связана с моментом
Количество полюсов влияет не только на скорость, но и на крутящий момент. Мощность на валу связана с частотой вращения и моментом: при одинаковой мощности двигатель с меньшими оборотами должен развивать больший номинальный момент.
Поэтому двигатель 6P той же мощности работает при меньших оборотах, но развивает больший номинальный момент, чем более быстроходное 2P или 4P исполнение.
Почему многополюсный двигатель может быть крупнее и дороже
Более низкая скорость и больший требуемый момент влияют на конструкцию электрической машины. Поэтому внутри одной серии и при одинаковой мощности шестиполюсное или восьмиполюсное исполнение нередко имеет больший габарит и массу, чем четырёхполюсное.
Это одна из причин, почему многополюсные двигатели могут стоить дороже. При этом считать, что «6P всегда дороже 4P», нельзя: итоговая цена зависит от мощности, серии, производителя и конкретного исполнения двигателя.
Что выбрать: 2P, 4P или 6P
Полюсность выбирают исходя из требуемой скорости и крутящего момента приводимого механизма. 2P применяются там, где нужна высокая скорость вращения. 4P — один из самых распространённых общепромышленных вариантов: это хороший компромисс между скоростью, моментом, габаритом и стоимостью двигателя. 6P работают на более низких оборотах и при той же мощности развивают больший номинальный крутящий момент, поэтому подходят для приводов, где важнее тяга, чем высокая скорость.
Если двигатель работает через редуктор или частотный преобразователь, итоговая скорость определяется уже всей приводной системой. Поэтому полюсность нельзя рассматривать отдельно от остальных параметров привода.
Коротко
- 2P — 2 полюса, синхронная скорость 3000 об/мин; номинальная ≈ 2750–2970 об/мин при 50 Гц.
- 4P — 4 полюса, синхронная скорость 1500 об/мин; номинальная ≈ 1300–1480 об/мин при 50 Гц.
- 6P — 6 полюсов, синхронная скорость 1000 об/мин; номинальная ≈ 850–980 об/мин при 50 Гц.
- 8P — 8 полюсов, синхронная скорость 750 об/мин; номинальная ≈ 630–740 об/мин при 50 Гц.
- Номинальные обороты асинхронного двигателя ниже синхронных из-за скольжения и зависят от конкретной модели и нагрузки.